
 Contacto
 Cómo comprar

Entrega
Guía de compras
Les Plateformes de Contr le Autonome Distribu e
 Francés
 142 b
Hasta 30 días para devoluciones
Clientes que también han comprado


 /
 Tapa blanda
 27.69
€

 /
Tapa dura
32.79
€



 /
Tapa blanda
15.09
€


 /
Tapa blanda
17.89
€


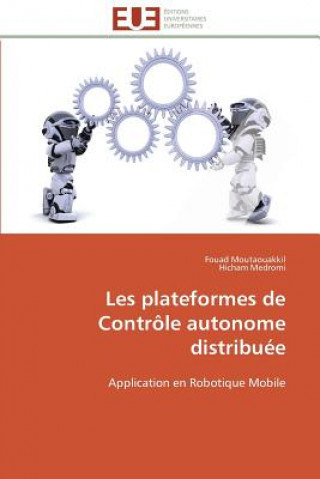
Ce livre présente une nouvelle plateforme distribuée ayant pour mission le contrôle autonome d'un systčme mobile basée sur les systčmes multi-agents. L'architecture proposé est une jonction de deux partie notamment : la partie structurelle et de la partie de commande du robot. Aprčs une étude des solutions cinématiques existantes en robotique mobile ŕ roues, il s'est avéré comment on peut apporter un maximum d'autonomie de déplacement ŕ un robot mobile tout en se focalisant sur son architecture. Cet aspect ne représente qu'une partie de l'amélioration de l'autonomie. En effet, le concept d'autonomie générale consiste ŕ compléter le travail sur l'architecture structurelle par une amélioration de l'architecture de commande. Fait alors suite ŕ une étude bibliographique des architectures de commandes existantes allant jusqu'ŕ la prise en compte des architectures logicielles. Une solution modulaire, hiérarchique, multi-niveaux permettant de représenter l'ensemble des niveaux d'autonomie attendus pour les robots mobiles. Elle a comme spécificité l'intégration avancée de la télé-opération.


Sobre el libro
Francés

Regale este libro hoy
Es fácil
1 Añadir al carrito y elegir Entregar como regalo en el checkout 2 Le enviaremos un vale 3 El libro llegará a la dirección del destinatarioTambién puede interesarle
 /
Tapa blanda
20.39
€


 /
Tapa blanda
24.59
€

 /
Tapa blanda
8.59
€


 /
Tapa blanda
24.99
€


¡Hola! Soy Libroamiko, tu asesor de libros.
¿Cómo puedo ayudarte?